1. Катлаулы эш кисәкләренә җайлашыгыз һәм эретеп ябыштыру диапазонын киңәйтегез
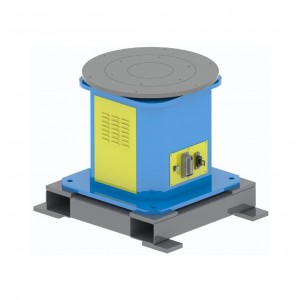
Калын корыч пластина рамнары һәм төзелеш техникасы чиләкләре кебек зур яки катлаулы эш материаллары өчен, позиционер эш материалын әйләндерә һәм күчерә, роботка эчке яклар һәм почмаклар кебек "сукыр нокталардагы" эретеп ябыштыру урыннарына барып җитәргә ярдәм итә. MA1400 кебек озынрак аралы роботлар белән парлаштырылганда, ул озын яки авыр эш материаллары өчен "бер тапкыр кысу, тулы позициядә эретеп ябыштыру"га ирешә ала, бу позицияне үзгәртү хаталарын киметә.
2. Кул белән эшләүне киметү, нәтиҗәлелекне арттыру һәм куркынычсызлыкны тәэмин итү
Эшкәртмәне еш кына кул белән көйләү кирәк түгел, бу "автоматик урнаштыру һәм өзлексез эретеп ябыштыру" мөмкинлеген бирә, серияле җитештерүдә эретеп ябыштыру нәтиҗәлелеген 30%–50% ка арттыра. Позиционер куркынычсызлык киртәләр белән координациядә эшли, югары температуралы эретеп ябыштырулар һәм дуга яктылыгы белән кешеләрнең контактын булдырмас өчен, куркынычсызлык куркынычларын киметә һәм операторларның эретеп ябыштыру сыйфатына комачаулавын минимальләштерә.
3. Берничә сценарийга җайлашыгыз, сыгылмалы җитештерүне көчәйтегез
Яскава роботлары TIG/MIG/MAG процессларын хуплый һәм серво яки гидравлик позиционерлар белән парлаштырылырга мөмкин. Алюминий яки дат басмас корычны эретеп ябыштырганда, позиционер түбән тизлектә шома әйләнә, ә робот реаль вакыт режимында көйләнә, бу җылылык деформациясен киметә. Эшкәртмә төрләрен алыштырганда, позиционер җайланмаларны тиз арада алыштыра, һәм робот эш урынын киң көйләүләрсез программаны адаптацияләү өчен чакыра ала.